(第3篇)360全景对称与非对称拼接融合的技术方案
建筑物局部作业监控:针对建筑物的施工区域或局部维修场景,提供高精度的全景监控,确保作业安全。
远距离非对称拼接技术实现方案
1.硬件布局与选型
非对称摄像头布局:针对不规则结构的目标物体,采用差异化的摄像头配置,如船舶的驾驶舱5路覆盖前向及侧前方、船尾2路聚焦盲区;建筑物的高点布置变焦摄像头,重点覆盖关键区域。
摄像头参数:选择支持变焦功能的监控级摄像头,分辨率≥4K,长焦端视场角≥30°,支持远距离细节捕捉(如1000米外的船舶标识)。
拼接主机性能:选用集成多目芯片内拼技术的主机,支持至少8路视频输入,采用国内自主研发的多路视觉拼接ASIC芯片,实现多路图像一次拼接成像,减少90%传输带宽占用。
2.算法优化与拼接流程
多传感器数据融合:融合摄像头、雷达、AIS等多传感器数据,利用激光雷达的点云数据进行远距离高精度测距,毫米波雷达捕捉动态目标速度,摄像头提供视觉细节,环境感知准确率≥98%。
动态目标识别与跟踪:采用AI算法对远距离目标进行识别和跟踪,如船舶的DCPA(ZUI近会遇距离)和TCPA(ZUI近会遇时间)计算,结合国际避碰规则给出转向建议。
360全景影像系统通过4G链路实现本地设备与云端平台的实时数据交互,打破单设备信息孤岛,构建全局化管理体系.广州360度全景摄像头厂家供应
(第1篇)360全景对称与非对称拼接融合的技术方案
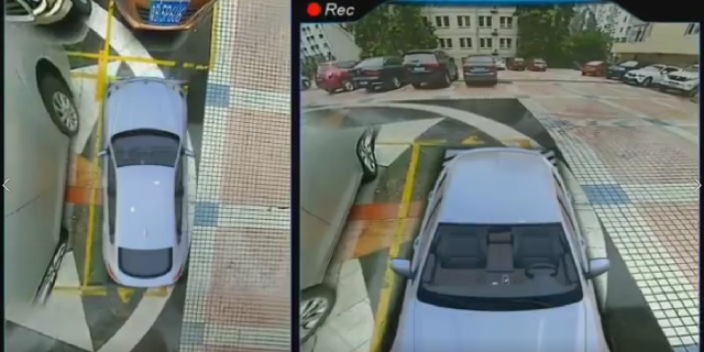
360全景对称与非对称拼接融合的技术方案,重点突出“近距离对称拼接+远距离非对称拼接”的实现逻辑和技术细节,内容兼顾专业深度和实操性。
核心技术逻辑:双模式动态切换与场景适配
1.核X融合思路
场景划分:根据目标物体的作业需求,将观测范围划分为近距离区域(如船舶靠泊时的0-10米、建筑物周围的0-20米)和远距离区域(如船舶航行时的10-1000米、建筑物周围的20-100米)。
技术选择:近距离区域采用对称拼接技术,确保高精度盲区覆盖;远距离区域采用非对称拼接技术,实现大范围监控和细节捕捉。
动态切换:通过场景识别算法,自动判断当前作业场景,实时切换拼接模式,确保在任何场景下都能提供Z佳的视觉体验。
2.场景识别算法
船舶场景:结合GPS定位数据、AIS系统信息和船舶速度数据,自动判断船舶处于靠泊(低速、近距离)还是航行(高速、远距离)状态,切换相应的拼接模式。
建筑物/桥梁场景:通过人员/车辆的移动轨迹和停留时间,判断是局部作业还是全局监控,切换近距离或远距离拼接模式。
工程车场景:根据车辆速度、转向灯状态和雷达数据,判断车辆是低速作业(如倒车、转弯)还是高速行驶,切换拼接模式。 广州360度全景摄像头厂家供应360全景拼接技术通过多摄像头画面拼接实现大范围全域监控,细节捕捉能力,满足实时监测,事件追溯的核X需求.

(第3篇)精拓智能AI360全景影像系统定制方案:工作原理与应用优越性
-系统价值:全景影像实时显示车辆与周边物体的相对位置,叠加动态轨迹引导线,辅助驾驶员预判转向路径;BSD预警对突然闯入盲区的工人或设备即时报警,降低碰撞事故率。
(2)远程无人化作业(如矿山、偏远厂区)
-痛点:恶劣环境下人工驾驶风险高,远程监控依赖稳定的视频传输与控制链路。
-系统价值:4G+RTSP流实现云端实时监看作业画面,结合GPS定位优化车辆调度;支持远程控制车辆启停、摄像头角度调整,满足"无人化+少人化"作业需求。
(3)车队管理与合规监管
-痛点:物流园区、港口等场景中,车队需对多车辆作业状态、驾驶员行为进行统一管理,且需满足国际安全法规(如欧盟UNECER151/R159)。
-系统价值:云端平台集成车辆运行数据(速度、轨迹)、报警记录(碰撞预警、盲区事件)及录像存档,支持事故追溯与驾驶员培训分析;系统通过R151认证,可有效识别易受伤害道路使用者(VRU),符合国际市场准入标准。
2.核X竞争优势
(1)安全性能跃升
-全场景盲区覆盖:相比传统雷达预警,全景影像+AI视觉识别可区分目标类型(行人/车辆/静态障碍),降低误报率;
(第1篇)AI360全景影像系统双光融合定制解决方案
一、产品功能介绍(按模块分类)
AI360全景双光融合定制设备是一款集热成像视觉、可见光AI视觉、车联网技术于一体的智能车载安全监控系统,专为商用车辆在复杂环境下的行车安全设计。其核X功能涵盖多模态感知、智能预警、远程运维和高精度定位等,全M满足现代智能交通对安全性、智能化与可扩展性的需求。
热成像多光谱AI视觉安全监控系统采用高性能的图像处理芯片,它的NPU算力为0.8T, 并基于LINUX操作系统开发,符合国标808/1078等协议标准,能实时跟踪故障情况,支持远程参数查询、设置等智能运维功能,集卫星定位、热成像与可见光视频监控、AI智能算法和车辆网技术应用为一体的高性价可适应弱光、强光等恶劣场景的视觉智能终端系统。
1. 可见光AI视觉功能
可见光AI视觉功能:包含人脸识别、ADAS预警、DMS驾驶员监控、BSD行人/车辆盲区检测和360°AVM全景,对车辆周边环境和盲区进行覆盖。BSD预警系统的行人检测视觉算法,当车辆周边报警区有行人、障碍物时,主动进行语音报警提醒;设备支持6路摄像头输入;⽀持IO信号/以太网/RS485/RS232/USB/CAN通讯接口,可接外设雷达障碍物检测,可针对不同客户的不同需求不断优化升级。
精拓智能AI360全景影像集成系统后台可进行车辆定位追踪,历史轨迹回放,预警统计分析.
(第2篇)机器人360全景影像集成定制解决方案适配考量全指南
2.固定结构与接口适配机器人机身材质、走线逻辑与车辆差异明显,需针对性优化固定与布线方案:定制化安装支架:避免使用通用车型支架,根据机器人机身材质(碳纤维、铝合金等)、表面弧度定制专Y支架,确保摄像头在机器人运动过程中无移位、脱落风险。线束与接口优化:针对机器人内部紧凑的走线空间,定制纤细型线束与小型化接口,避免因线束过粗、接口体积过大无法穿过走线通道,或占用核X部件安装空间。
二、图传实时性适配考量
机器人实时导航、避障对影像传输的低延迟要求极G,需从硬件性能与传输链路双维度优化:
1.硬件算力匹配机器人主控芯片算力有限,需根据其解码处理能力定制影像参数:分辨率与帧率适配:避免配置超出机器人算力的4K/30fps高规格影像流,需结合主控芯片性能定制合理的分辨率与帧率,防止画面延迟、卡顿。
2. 传输带宽与优先级优化通信接口适配:针对机器人常用的USB2.0、CAN总线等低带宽接口,定制压缩率适配的影像流,避免因带宽不足导致画面丢包、花屏甚至传输中断。 主动安全一体机定制解决方案以车辆安全痛点为核X,融合360°全景影像+精Z距离显示,AI盲区监测,车队管理.广州360度全景影像系统安装
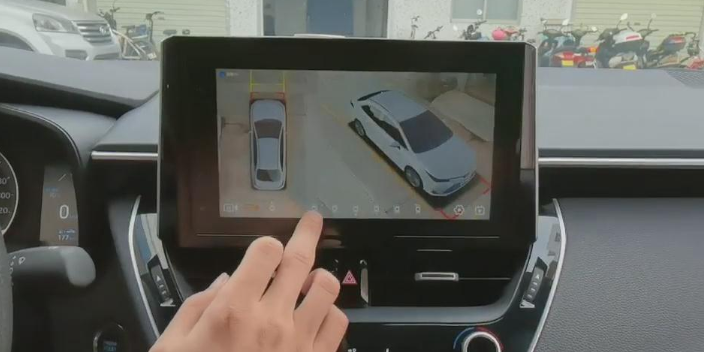
360全景拼接技术在安防监控与车辆辅助驾驶场景的差异,由核X需求决定.广州360度全景摄像头厂家供应
(第2篇)精拓智能AI360全景影像系统定制方案:工作原理与应用优越性
-一级预警:目标进入安全距离阈值时,触发语音提示(如"右侧有行人靠近")及LED灯闪烁;
-二级预警:目标进入危险区域时,启动车内蜂鸣器报警,同步放大对应侧摄像头画面,强制驾驶员关注风险。(3)网络传输与远程交互
-多协议数据传输:
-网口输出:支持ONVIF协议和RTSP视频流传输,可直接对接第三方安防平台或NVR存储设备;
-4G通讯与GPS定位:通过4G模块实现低延迟视频上传(支持1080P高清画质),结合GPS实时回传车辆位置、速度等运行数据至云端管理平台。
-云端远程控制:管理人员通过平台下发指令,实现车端设备远程唤醒、摄像头视角切换、录像调取等功能,支持对作业现场进行实时监控与应急干预(如远程触发声光报警驱离危险区域人员)。
二、应用场景与核X优越性
1.典型应用场景该系统适用于工程车辆(如渣土车、压路机)、港口机械(正面吊、堆高机)、特种作业车(油罐车、环卫车)等大型车辆,尤其在以下场景中表现突出:
(1)狭窄空间作业(如建筑工地、仓库)
-痛点:车辆体型庞大,转弯、会车时易因视野盲区碰撞障碍物或行人。
广州360度全景摄像头厂家供应
免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。